

Китай
Роботизированный сварочный комплекс на базе консольного самоходного манипулятора
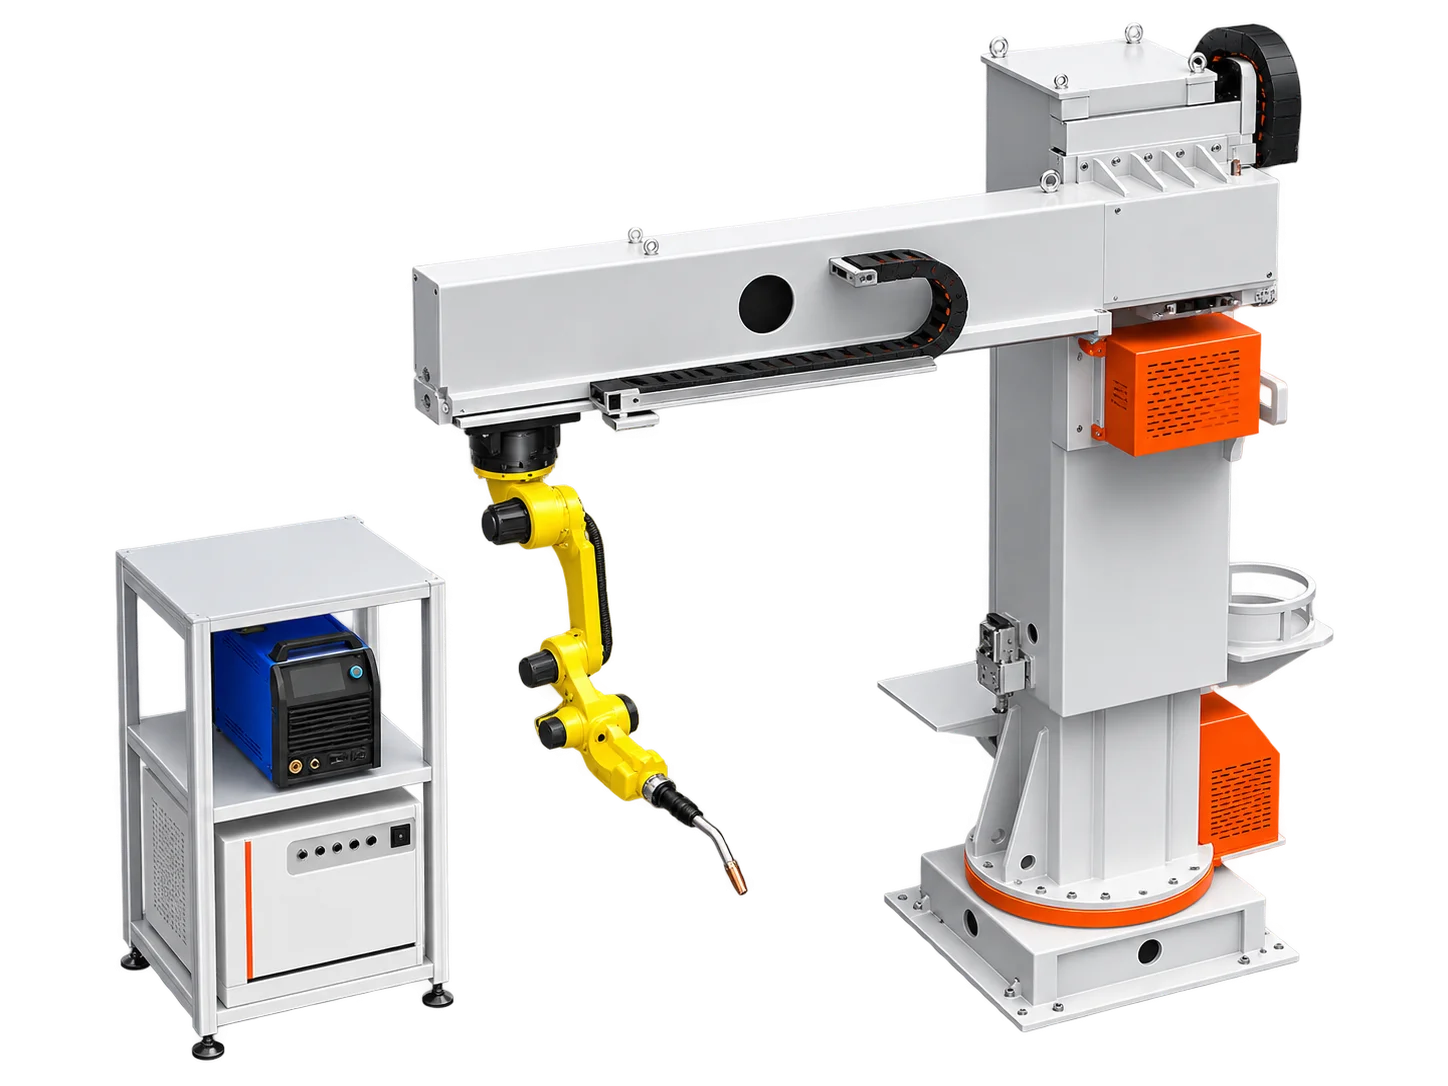
Роботизированный сварочный комплекс представляет собой интегрированное решение, объединяющее промышленный робот-манипулятор, сварочное оборудование и специализированную систему перемещения консольного типа.
В основе конструкции лежит поворотная вертикальная колонна с выдвижной горизонтальной консолью. Робот-манипулятор закреплён на конце консоли, что позволяет ему перемещаться по вертикали (подъём/опускание) и изменять вылет за счёт телескопического хода. Поворотное основание колонны обеспечивает вращение всей рабочей зоны вокруг вертикальной оси, позволяя обслуживать несколько позиций без перемещения самого изделия. Такая компоновка характерна для решений, поставляемых производителями роботизированных сварочных систем, в частности Chenxuan Robot.
Ключевые особенности и преимущества:
-
Гибкость позиционирования: комбинация поворота колонны, вертикального хода и выдвижения консоли позволяет роботу быстро перестраиваться под разные типы деталей и позиции сварки.
-
Компактность и малая занимаемая площадь: консольная схема не требует длинных напольных рельсов или портальных конструкций, что делает её оптимальной для участков с ограниченным пространством.
-
Обслуживание нескольких постов: поворотное основание даёт возможность обслуживать две и более рабочих позиции (например, позиционер и зону загрузки) с одной установочной точки.
-
Быстрая интеграция: отсутствие необходимости в усилении фундамента под рельсовые пути упрощает монтаж и пусконаладку на существующем производстве.
-
Защита кабельных трасс: гибкий кабель-канал защищает коммуникации от сварочных брызг и механических повреждений при перемещении консоли.
Области применения
-
Сварка деталей средней тяжести на стационарных позиционерах.
-
Обслуживание нескольких сварочных постов с одной установки.
-
Производство корпусных деталей и ёмкостей небольших габаритов.
-
Участки с ограниченной площадью пола и необходимостью частой переналадки.
Технические характеристики
| Параметр | Значение |
|---|---|
| Тип конструкции | Консольный самоходный манипулятор с поворотным основанием |
| Количество управляемых осей перемещения | 2-3 (поворот колонны, вертикальный ход, выдвижение консоли) |
| Количество осей робота-манипулятора | 6 |
| Тип сварки | MIG/MAG (дуговая полуавтоматическая) |
| Материал свариваемых изделий | Сталь, нержавеющая сталь, алюминий |
| Точность позиционирования робота | ±0,05 мм (типовое значение) |
| Вылет консоли (рабочий ход) | 1,5-3,0 м (в зависимости от исполнения) |
| Вертикальный ход | 1,0-2,0 м |
| Максимальная нагрузка на консоль | 150-300 кг (с учётом веса робота и горелки) |
| Напряжение питания | 380 В / 50 Гц |
| Диапазон рабочих температур | +5…+45 °C |
Комплектация
-
Промышленный робот-манипулятор (6 осей).
-
Сварочный источник питания (инверторный).
-
Механизм подачи сварочной проволоки и горелка.
-
Консольная поворотная система (вертикальная колонна, телескопическая консоль, приводы).
-
Шкаф управления (контроллер робота и периферии) на напольной стойке.
-
Кабельные трассы и системы безопасности.
-
Оснастка для крепления изделий (по требованию заказчика).
Оставьте заявку
Перезвоним в течение рабочего дня. Обсудим задачи, найдем оптимальное решение и запланируем работы.
Будем на связи!